
 OpenMV MicroPython
13.1.7. Les vues du volet#
Le volet sous la visionneuse du tampon d’image montre plus que l’histogramme. Un sélecteur à gauche de sa barre de titre le fait basculer entre cinq vues, chacune un instrument différent pointé sur la caméra connectée :
Histogramme – les statistiques de pixels de la trame courante, décrites sur sa propre page.
Infos carte – ce qu’est la caméra connectée.
Mémoire – la part de sa RAM que le script utilise, en direct.
Canaux – les valeurs et les commandes que le script publie, décrites sur leur propre page.
Statistiques – ce que fait la liaison entre l’IDE et la caméra.
La sélection est mémorisée d’une session à l’autre. Seule la vue affichée travaille : quittez l’histogramme et son calcul s’arrête jusqu’à ce que vous y reveniez, de sorte que laisser le volet sur Mémoire ou Canaux ne coûte rien à l’aperçu. Chaque vue s’explique lorsqu’elle ne peut rien afficher – aucune caméra connectée, ou une caméra dont le micrologiciel ne rapporte pas les données – et les vues Infos carte, Mémoire et Statistiques nécessitent une caméra exécutant le protocole de débogage v2 (micrologiciel 5.0.0 ou plus récent).
13.1.7.1. Infos carte#
Infos carte est la carte d’identité de la caméra : le type de carte et le capteur attaché, le port série, les versions du micrologiciel, du protocole et du programme d’amorçage, les identifiants de CPU et d’appareil, les identifiants USB de fournisseur et de produit, les tailles du tampon de flux, du tampon d’image, de la flash et de la RAM, et une rangée de capacités oui / non – GPU, NPU, ISP, encodeur vidéo, codec JPEG, DRAM, CRC, compteurs de performance, prise en charge du profileur, Wi-Fi, Bluetooth, carte SD, Ethernet, USB haute vitesse et cœurs multiples. C’est le premier endroit où regarder lorsqu’une question de support commence par « quelle carte est-ce exactement », et le texte est sélectionnable, de sorte que vous pouvez tout copier dans un rapport de bug.
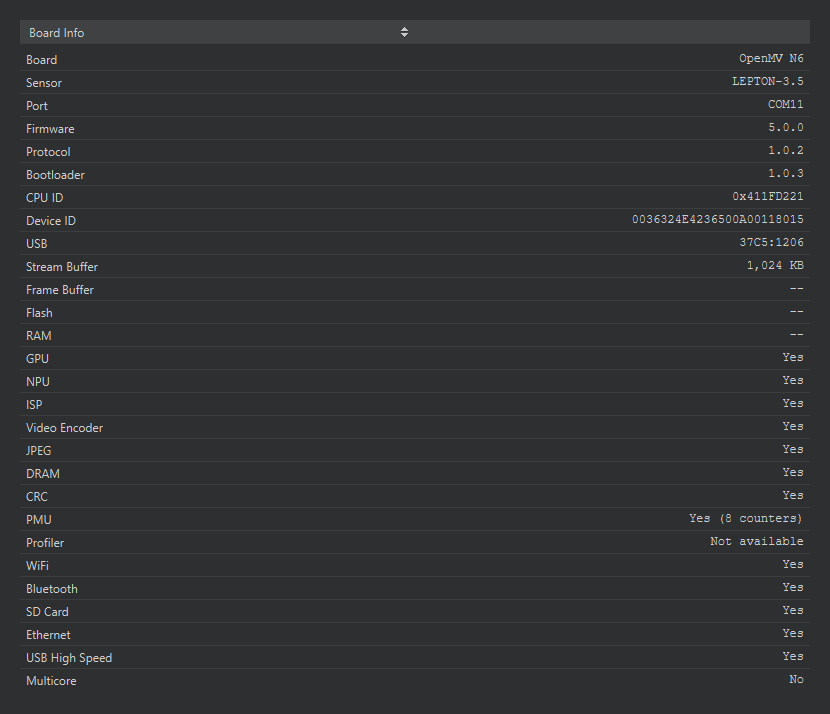
Infos carte pour une OpenMV N6 avec un capteur thermique.#
13.1.7.2. Mémoire#
Mémoire trace l’utilisation mémoire de la caméra pendant qu’un script s’exécute : un graphe pour le tas MicroPython à ramasse-miettes et un pour chacun des pools mémoire du micrologiciel, chacun avec ses chiffres utilisé / total, libre et pic en dessous et une ligne marquant l’utilisation la plus élevée vue depuis la connexion. Les graphes défilent avec le temps, de sorte que la dent de scie normale du tas – les allocations qui grimpent jusqu’à ce que le ramasse-miettes s’exécute – saute aux yeux, une fuite lente apparaît comme un escalier, et une allocation de la taille d’une trame comme un pic à chaque boucle. Les pools indiquent aussi Persistant, la mémoire détenue par les allocations à longue durée de vie telles que les tampons d’image, par opposition à ce que le script consomme en boucle.
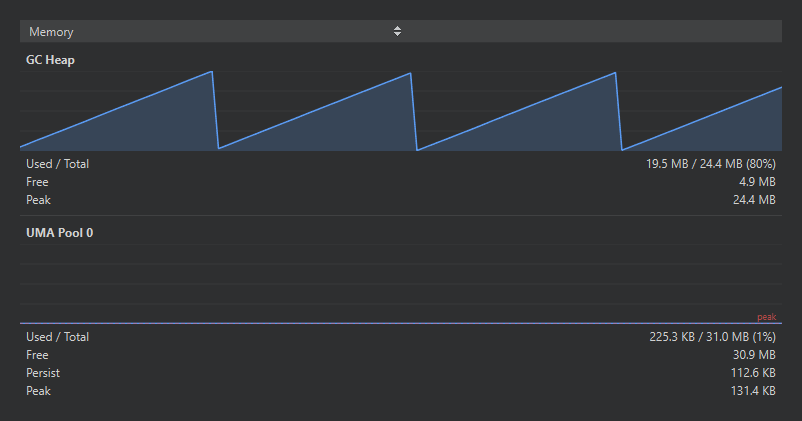
La vue Mémoire : la dent de scie du tas et un pool mémoire, avec leurs chiffres.#
13.1.7.3. Statistiques#
Statistiques est le tableau de bord du protocole de débogage lui-même. Les sections Appareil et Hôte comptent les paquets envoyés et reçus de chaque côté, les erreurs de somme de contrôle et de séquence, les retransmissions et les erreurs de transport, et la table Canaux entre les deux liste chaque canal que la caméra a enregistré avec son nombre et son taux d’événements. C’est la vue de diagnostic pour une connexion qui se comporte mal : un flux qui se bloque, une caméra qui perd des trames sur un long câble, ou un script qui publie si vite que la liaison ne peut pas suivre – les compteurs montrent quel côté perd et à quel point.
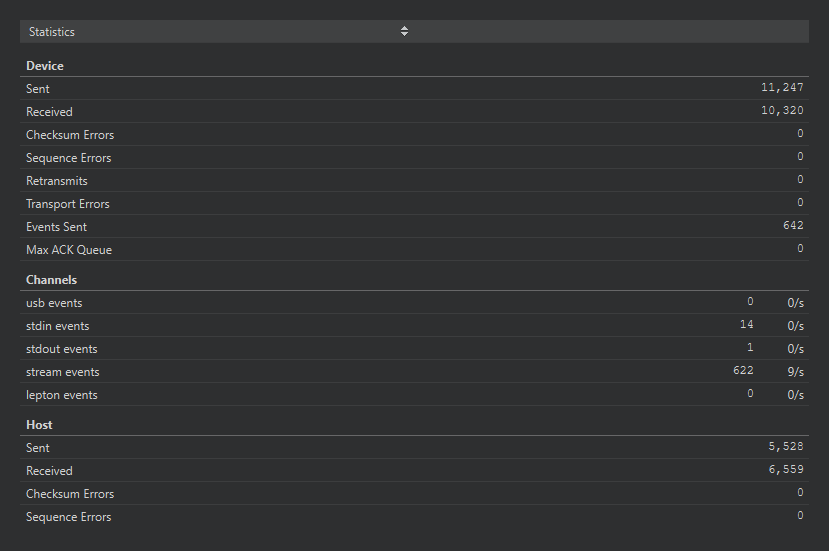
La vue Statistiques : compteurs du protocole pour chaque côté et taux d’événements par canal.#