
 OpenMV MicroPython
13.1.7. 창 뷰#
프레임 버퍼 뷰어 아래 창은 히스토그램 이상을 보여줍니다. 제목 표시줄 왼쪽의 선택기로 다섯 가지 뷰 사이를 전환하며, 각각은 연결된 카메라를 향한 서로 다른 계기입니다:
히스토그램 – 현재 프레임의 픽셀 통계로, 별도의 페이지에서 다룹니다.
보드 정보 – 연결된 카메라가 무엇인지.
메모리 – 스크립트가 RAM을 얼마나 사용하고 있는지, 실시간으로.
채널 – 스크립트가 게시하는 값과 컨트롤로, 별도의 페이지에서 다룹니다.
통계 – IDE와 카메라 사이의 링크가 무엇을 하고 있는지.
선택은 세션 간에 기억됩니다. 표시 중인 뷰만 작업을 수행합니다. 히스토그램에서 다른 뷰로 전환하면 다시 돌아올 때까지 계산이 멈추므로, 창을 메모리나 채널에 두어도 미리보기에는 아무 비용이 들지 않습니다. 각 뷰는 아무것도 보여줄 수 없을 때 – 카메라가 연결되지 않았거나, 펌웨어가 해당 데이터를 보고하지 않는 카메라일 때 – 그 이유를 설명하며, 보드 정보, 메모리, 통계 뷰에는 v2 디버그 프로토콜을 실행하는 카메라(펌웨어 5.0.0 이상)가 필요합니다.
13.1.7.1. 보드 정보#
보드 정보는 카메라의 신분증입니다. 보드 유형과 장착된 센서, 시리얼 포트, 펌웨어, 프로토콜, 부트로더 버전, CPU 및 장치 id, USB 공급업체 및 제품 id, 스트림 버퍼, 프레임 버퍼, 플래시, RAM의 크기, 그리고 GPU, NPU, ISP, 비디오 인코더, JPEG 코덱, DRAM, CRC, 성능 카운터, 프로파일러 지원, Wi-Fi, Bluetooth, SD 카드, 이더넷, 고속 USB, 다중 코어에 대한 예 / 아니요 기능 행이 있습니다. 지원 질문이 “이게 정확히 어떤 보드인가요”로 시작할 때 가장 먼저 볼 곳이며, 텍스트를 선택할 수 있으므로 전체를 버그 보고서에 복사할 수 있습니다.
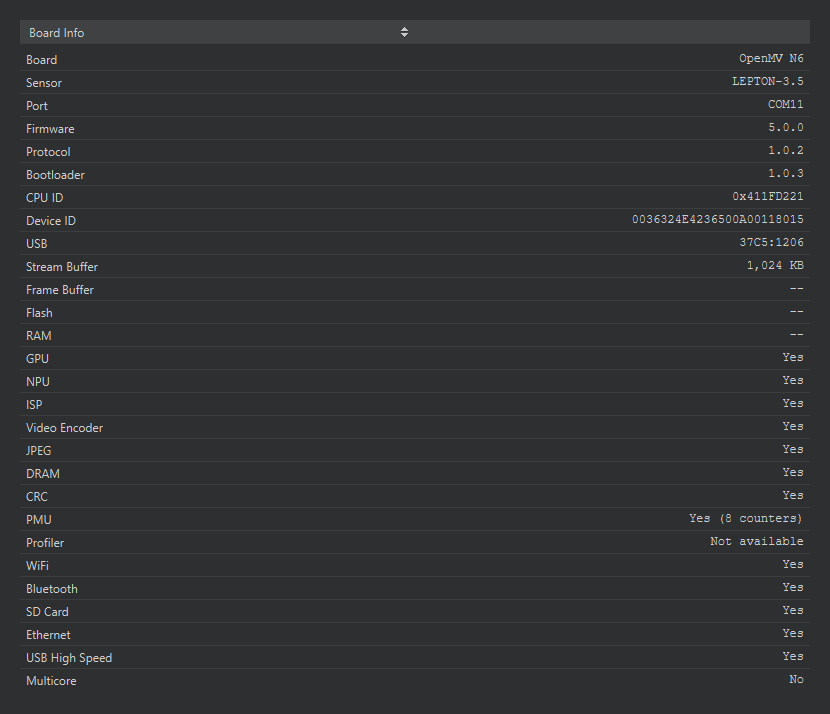
열화상 센서가 장착된 OpenMV N6의 보드 정보.#
13.1.7.2. 메모리#
메모리는 스크립트가 실행되는 동안 카메라의 메모리 사용량을 그립니다. MicroPython 가비지 컬렉션 힙에 대한 그래프 하나와 펌웨어의 각 메모리 풀에 대한 그래프 하나씩이며, 각각 아래에 사용량 / 총량, 여유, 피크 수치가 있고 연결 이후 관측된 최대 사용량을 표시하는 선이 있습니다. 그래프는 시간에 따라 스크롤되므로, 힙의 일반적인 톱니 모양 – 가비지 컬렉터가 실행될 때까지 할당이 쌓이는 모습 – 이 한눈에 드러나고, 느린 누수는 계단 모양으로, 프레임 크기의 할당은 루프마다 스파이크로 나타납니다. 풀은 또한 스크립트가 소비하는 메모리와 구별되는, 프레임 버퍼와 같은 수명이 긴 할당이 차지하는 메모리인 영구를 보고합니다.
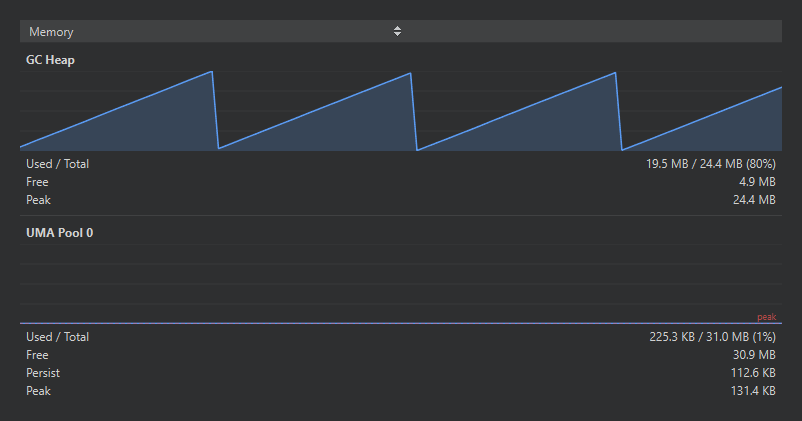
메모리 뷰: 힙의 톱니 모양과 메모리 풀, 그리고 그 수치.#
13.1.7.3. 통계#
통계는 디버그 프로토콜 자체의 대시보드입니다. 장치와 호스트 섹션은 각 측에서 송수신한 패킷, 체크섬 및 시퀀스 오류, 재전송, 전송 오류를 세고, 그 사이의 채널 표는 카메라가 등록한 모든 채널을 이벤트 수와 이벤트 속도와 함께 나열합니다. 오작동하는 연결 – 멈추는 스트림, 긴 케이블에서 프레임을 떨어뜨리는 카메라, 링크가 따라가지 못할 만큼 빠르게 게시하는 스크립트 – 을 위한 진단 뷰로, 카운터가 어느 쪽이 얼마나 심하게 손실을 겪는지 보여줍니다.
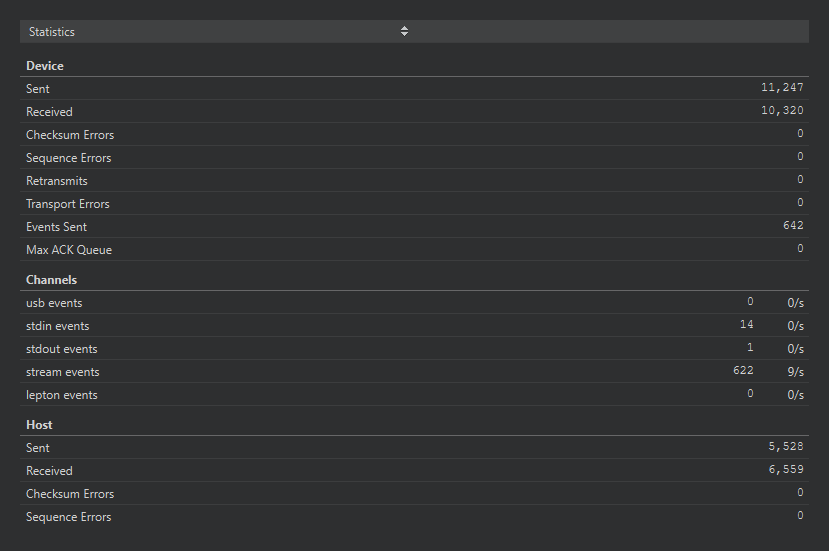
통계 뷰: 각 측의 프로토콜 카운터와 채널별 이벤트 속도.#